Punktmoln, Autoklassificera
Punktmoln, Autoklassificera
Punktmoln ››


Autoklassificera
Punktmoln | Modifiera | Autoklassificera
Funktionen Autoklassificera används för att automatiskt klassificera ett punktmoln. Du kan välja metod för att identifiera mark samt ange gränsvärden för bland annat vegetation och byggnader.
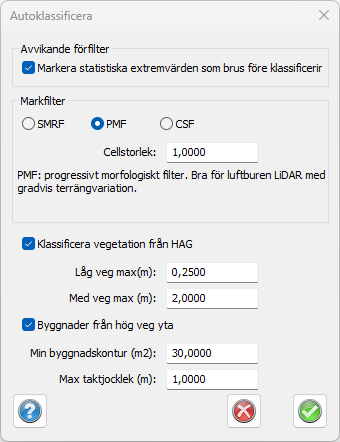
Avvikande förfilter
Markera statistiska extremvärden som brus före klassificering används för att identifiera avvikande punkter innan själva klassificeringen utförs.
Markfilter
Här väljer du vilken metod som ska användas för att klassificera markpunkter.
SMRF
SMRF är ett snabbt standardfilter som passar bra för öppen terräng och låg vegetation. Metoden fungerar bra på svagt sluttande mark.
PMF
PMF är ett progressivt morfologiskt filter. Det passar bra för luftburen LiDAR och terräng med gradvis förändring.
CSF
CSF är ett tygsimuleringsfilter. Det passar bra för branta sluttningar, stadsområden och tät vegetation. Metoden är generellt långsammare än de övriga alternativen.
Cellstorlek
Anger storleken på de celler som används av markfiltret vid klassificeringen.
Klassificera vegetation från HAG
När alternativet är markerat klassificeras vegetation utifrån objektens höjd över mark. HAG - Height above ground.
Låg veg max (m) anger den högsta höjd som ska klassificeras som låg vegetation.
Med veg max (m) anger den högsta höjd som ska klassificeras som medelhög vegetation.
Punkter över detta gränsvärde kan därmed behandlas som hög vegetation.
Byggnader från hög veg yta
När alternativet är markerat kan sammanhängande ytor med hög vegetation användas för att identifiera byggnader.
Min byggnadskontur (m²) anger den minsta area som krävs för att en yta ska betraktas som en möjlig byggnad.
Max taktjocklek (m) anger den största tillåtna tjockleken för den yta som tolkas som tak.